The Archive

Home

❯

03. Semestr

❯

32 SSI

❯

notes

❯

FIR

FIR

Properties2
tagssignály_systémy_inference
aliases—

14. 9. 20261 min čtení

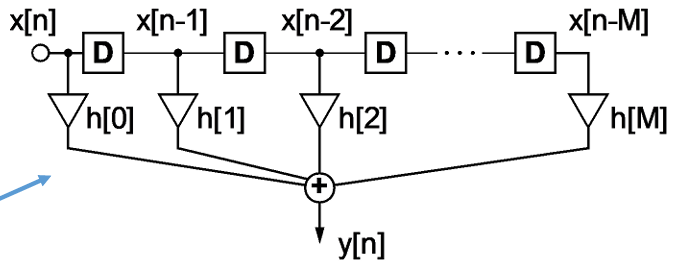
Lineární filtr s konečnou impulsní odezvou Lineární filtr s FIR

Pracuje v reálném čase Počet zpožďovacích čelenů M - řád filtru

h[m]=bm​ - Koeficient filtru

Diferenční rovnice filtru:

y[n]=x[n]b0​+x[n−1]b1​+⋯+x[n−M]bM​

FIR filtr vrací vlastní koeficienty h při diracku na vstupu

Skupinové zpoždění je polovina počtu zpožďovacích členů

Příklad
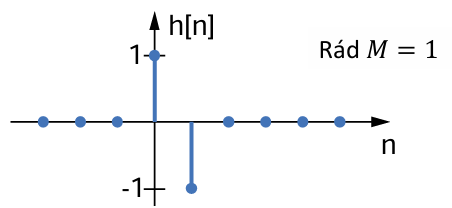
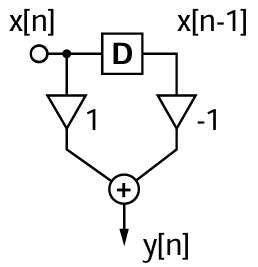
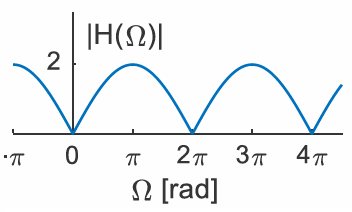
y[n]=x[n]∗h[n]=x[n]−x[n−1] H(Ω)=F{h[n]}=∑n=−∞∞​h[n]e−jΩn=e−jΩ0−e−jΩ1=e−j2Ω​2jsin(2Ω​)⇒∣H(Ω)∣=2∣sin(2Ω​)∣ Horní propust

Příklad


Graf

  • Příklad
  • Příklad

Příchozí odkazy

  • Signály, systémy a inference(2)
  • Signály, systémy a inference