The Archive

Home

❯

03. Semestr

❯

32 SSI

❯

Testy

Testy

14. 9. 202616 min čtení

1. (3 body) Vypočítejte průměrnou hodnotu, okamžitý výkon, průměrný výkon a energii následujícího deterministického signálu v intervalu t∈(−5,5).

x(t)=t ?

  • Průměrná hodnota: Avgx(t)=101​∫−55​t dt=101​[2t2​]−55​=201​[25−25]=0
  • Okamžitý výkon: p(t)=∣x(t)∣2=t2
  • Průměrný výkon: P=Avg∣x(t)∣2=101​∫−55​t2 dt=101​[3t3​]−55​=301​[125+125]=30250​
  • Energie: E=∫−∞∞​∣x(t)∣2 dt=[3t3​]−55​=31​[125+125]=3250​

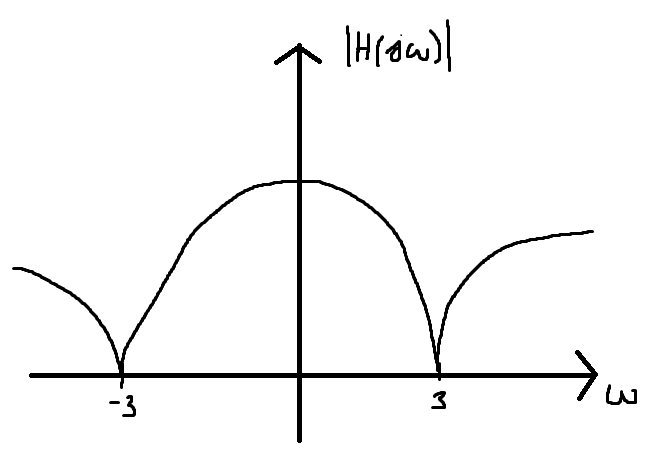
2. (3 body) Načrtněte amplitudovou frekvenční charakteristiku spojitého LTI systému s následující přenosovou funkcí.

H(s)=s2+2s+5s2+9​ ? s2=−9⇒s=±3i 2−2±4−4∗5​​=2−2±−16​​=2−2±4i​=−1±2i H(s)=(s−(−1+2i))(s−(−1−2i))(s+3i)(s−3i)​

3. (4 body) Vypočtěte frekvenční charakteristiku a nalezněte nuly a póly systému s následující impulzní odezvou:

h(t)={δ(t)−sin(2t),0,​  t≥0  jinak​ ? H(s) = \mathcal{L}\{\delta(t)\mathrm{1} - \sin{(2t)\mathrm{1(t)}}\} = 1 - \frac{2}{s^2+4} = \frac{s^2+4-2}{s^2+4} = \frac{s^2+2}{s^2+4} = \frac{(s-i\sqrt{2})(s+i\sqrt{2})}{#}

4. (4 body) Nalezněte přenosovou funkci systému s Bodeho charakteristikou uvedenou níže.
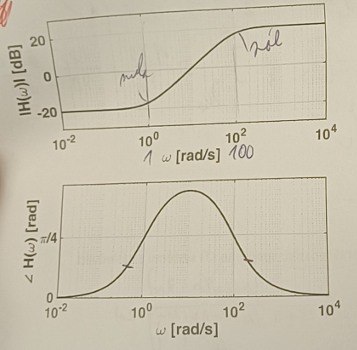
? H(s)=Ks+poˊls+nula​=0,1s+102s+100​

5. (11 bodů) Pohyb kyvadla může být aproximován následující diferenciální rovnicí:

Φ′′(t)+6Φ′(t)+9Φ(t)=0 kde Φ(t) je úhel vychýlení kyvadla.

a) (1 bod) Napište charakteristickou rovnici a nalezněte její kořeny.

b) (2 body) Rozhodněte, zda je systém stabilní a své rozhodnutí zdůvodněte.

c) (2 body) Nalezněte relativní tlumení a vlastní frekvenci (frekvenci netlumených kmitů).

d) (2 body) V případě, že je to možné, rozhodněte, zda je systém podkriticky tlumený, kriticky tlumený nebo nadkriticky tlumený. Své rozhodnutí zdůvodněte.

e) (2 body) Napište řešení Φ(t) pro všeobecné počáteční podmínky.

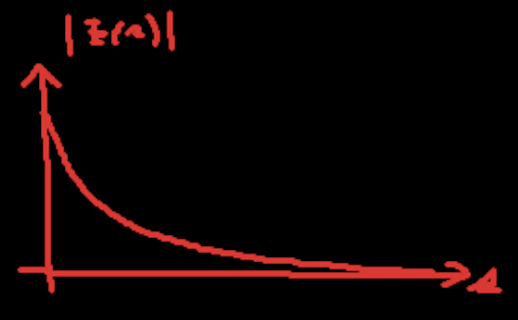
f) (2 body) Načrtněte odezvu systému při libovolných nenulových počátečních podmínkách.

?

  • a)
    • λ2+6λ+9=0
    • λ1;2​=2−6±36−36​​=−3
  • b)
    • stabilní
    • všechny póly jsou v levé polo-rovině - reálná část je záporná (spojitý systém)
  • c)
    • λ2+2ζω0​λ+ω02​
    • ω0​=3, ζ=1
  • d)
    • kriticky tlumený
    • ζ=1 (stejné záporné reálné kořeny)
  • e)
    • Φ(t)=C1​e−3t+C2​e−3t
  • f)

6. (3 body) Spojitý systém s impulzní odezvou h(t)=δ(t)−δ(t−1) má na vstupu signál x(t)=t2. Vypočtěte signál na výstupu systému.

? y(t)=h(t)∗x(t)=t2δ(t)−t2δ(t−1)=t2−(t−1)2=2t−1

7. (10 bodů) Spojitý LTI systém je popsaný následující přenosovou funkcí

H(s)=s2+3s+2s​

a) (1 bod) Napište diferenciální rovnici systému.

b) (1 bod) Nalezněte nuly a póly systému.

c) (2 body) Rozhodněte, zda je systém stabilní a své rozhodnutí zdůvodněte.

d) (4 body) Pomocí Laplaceovy transformace nalezněte výstup systému, když jeho vsup je u(t)=e−3t1(t) a počáteční podmínky jsou y(0)=0, y′(0)=0.

e) (2 body) Nakreslete schéma systému. Použijte Frobéniův tvar kanonický k výstupu.

?

  • a)
    • H(s)=X(s)Y(s)​=s2+3s+2s​⇒Y(s)(s2+3s+2)=X(s)s
    • y′′(t)+3y′(t)+2y(t)=u′(t)
  • b)
    • 2−3±9−8​​=2−3±1​={−2; −1}
    • Nuly: 0
    • Póly: −2; −1
  • c)
    • Stabilní
    • všechny póly jsou v levé polo-rovině - reálná část je záporná (spojitý systém)
  • d)
    • U(s)=s+31​
    • Y(s)=H(s)⋅U(s)=s2+3s+2s​s+31​=(s+1)(s+2)(s+3)s​=s+1−1/2​+s+22​+s+3−3/2​
    • y(t)=(2−1​e−t+2e−2t+−23​e−3t)1(t)
  • e)
    • todo

8. (10 bodů) Diskrétní LTI systém je popsaný následující diferenční rovnicí (y[n] - výstup, u[n] - vstup)

y[n]=u[n]−u[n−1]−0,5y[n−1]

a) (2 body) Nalezněte přenosovou funkci a její nuly a póly.

b) (2 body) Rozhodněte, zda je systém stabilní a své rozhodnutí zdůvodněte.

c) (2 body) Vypočtěte přechodovou odezvu systému (tj. odezvu na jednotkový skok).

d) (2 body) Napište frekvenční charakteristiku systému.

e) (2 body) Nakreslete schéma systému. Použijte Frobéniův tvar kanonický ke vstupu.

?

  • a)
    • Y(z)+0,5Y(z)z−1=U(z)−U(z)z−1
    • Y(z)(1+0,5z−1)=U(z)(1−z−1)
    • H(z)=U(z)Y(z)​=1+0,5z−11−z−1​=z+0,5z−1​
  • b)
    • Pól: −0,5
    • Stabilní
    • Póly jsou uvnitř jednotkové kružnice (diskrétní systém)
  • c)
    • W(z)=H(z)⋅Z{1[n]}=z+0,5z−1​z−1z​=(z−1)(z+0,5)z(z−1)​
  • d)
    • H(jω)=jω+0,5jω−1​
  • e)
    • todo

9. (3 body) Diskrétní filtr s amplitudovou frekvenční charakteristikou na obrázku níže, je aplikovaný na signál navzorkovaný se vzorkovací frekvencí fs​=1 kHz (před navzorkováním byl spojitý signál omezen na frekvenční pásmo 0−500Hz). Jaké frekvenční pásmo tento filtr propouští? Frekvenční pásmo vyjádřete v Hz.
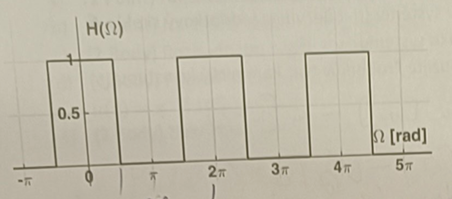
? Propouští pásmo 0−250 Hz Dolní propust

10. (3 body) Vypočtěte Laplaceovu transformaci následující funkce.

f(t)=5 1(t)−δ(t−4)+2e−tsin(2t)+3etcos(4t)−e−3t1(t) ? F(s)=5s1​−e4s+2(s+1)2+42​+3(s−1)2+16(s−1)​−s+31​

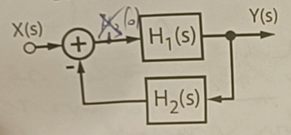
11. (3 body) Jaká je přenosová funkce následujícího spojení LTI systémů s přenosovými funkcemi H1​(s) a H2​(s)?

? H1​(s)(X(s)−H2​(s)Y(s))=Y(s) H1​(s)X(s)=Y(s)(1+H1​(s)H2​(s)) Y(s)=1+H1​(s)H2​(s)H1​(s)​X(s)

12. (2 body) Vypočtěte Z-transformaci následující funkce

x[n]=3δ[n−2]+0,2n−31[n−3]+2 1[n] ? X(z)=3z−2+z−0,2z​z−3+2z−1z​

13. (4 body) Vypočtěte počáteční a konečnou hodnotu signálu s Laplaceovým obrazem

X(s)=(s+3)(s+2)s+1​ ?

  • Počáteční:
    • lims→∞​sX(s)=lims→∞​s2+5s+6s2+s​=1
  • Koncová:
    • lims→0​sX(s)=lims→0​s2+5s+6s2+s​=0

14. (4 body) Systém je popsaný následující diferenciální rovnicí

y′′(t)−6y′(t)+8y(t)=0 y(0)=1, y′(0)=2 Vypočtěte y(t) pomocí Laplaceovy transformace. ? s2Y(s)−s−2−6sY(s)+6+8Y(s)=0 Y(s)(s2−6s+8)=s−4 Y(s)=s2−6s+8s−4​=(s−2)(s−4)s−4​=s−21​+s−40​ y(t)=e2t1(t)

15. (5 bodů) Spojitý LTI systém je daný následujícími stavovými maticemi.

undefined

Graf

  • 1. (3 body) Vypočítejte průměrnou hodnotu, okamžitý výkon, průměrný výkon a energii následujícího deterministického signálu v intervalu t \in (-5, 5).
  • 2. (3 body) Načrtněte amplitudovou frekvenční charakteristiku spojitého LTI systému s následující přenosovou funkcí.
  • 3. (4 body) Vypočtěte frekvenční charakteristiku a nalezněte nuly a póly systému s následující impulzní odezvou:
  • 4. (4 body) Nalezněte přenosovou funkci systému s Bodeho charakteristikou uvedenou níže.
  • 5. (11 bodů) Pohyb kyvadla může být aproximován následující diferenciální rovnicí:
  • a) (1 bod) Napište charakteristickou rovnici a nalezněte její kořeny.
  • b) (2 body) Rozhodněte, zda je systém stabilní a své rozhodnutí zdůvodněte.
  • c) (2 body) Nalezněte relativní tlumení a vlastní frekvenci (frekvenci netlumených kmitů).
  • d) (2 body) V případě, že je to možné, rozhodněte, zda je systém podkriticky tlumený, kriticky tlumený nebo nadkriticky tlumený. Své rozhodnutí zdůvodněte.
  • e) (2 body) Napište řešení \Phi(t) pro všeobecné počáteční podmínky.
  • f) (2 body) Načrtněte odezvu systému při libovolných nenulových počátečních podmínkách.
  • 6. (3 body) Spojitý systém s impulzní odezvou h(t) = \delta(t)-\delta(t-1) má na vstupu signál x(t)=t^2. Vypočtěte signál na výstupu systému.
  • 7. (10 bodů) Spojitý LTI systém je popsaný následující přenosovou funkcí
  • a) (1 bod) Napište diferenciální rovnici systému.
  • b) (1 bod) Nalezněte nuly a póly systému.
  • c) (2 body) Rozhodněte, zda je systém stabilní a své rozhodnutí zdůvodněte.
  • d) (4 body) Pomocí Laplaceovy transformace nalezněte výstup systému, když jeho vsup je u(t) = e^{-3t} \mathrm{1}(t) a počáteční podmínky jsou y(0)=0, y'(0)=0.
  • e) (2 body) Nakreslete schéma systému. Použijte Frobéniův tvar kanonický k výstupu.
  • 8. (10 bodů) Diskrétní LTI systém je popsaný následující diferenční rovnicí (y[n] - výstup, u[n] - vstup)
  • a) (2 body) Nalezněte přenosovou funkci a její nuly a póly.
  • b) (2 body) Rozhodněte, zda je systém stabilní a své rozhodnutí zdůvodněte.
  • c) (2 body) Vypočtěte přechodovou odezvu systému (tj. odezvu na jednotkový skok).
  • d) (2 body) Napište frekvenční charakteristiku systému.
  • e) (2 body) Nakreslete schéma systému. Použijte Frobéniův tvar kanonický ke vstupu.
  • 9. (3 body) Diskrétní filtr s amplitudovou frekvenční charakteristikou na obrázku níže, je aplikovaný na signál navzorkovaný se vzorkovací frekvencí f_s = 1 \ \text{kHz} (před navzorkováním byl spojitý signál omezen na frekvenční pásmo 0-500 \text{Hz}). Jaké frekvenční pásmo tento filtr propouští? Frekvenční pásmo vyjádřete v Hz.
  • 10. (3 body) Vypočtěte Laplaceovu transformaci následující funkce.
  • 11. (3 body) Jaká je přenosová funkce následujícího spojení LTI systémů s přenosovými funkcemi H_1(s) a H_2(s)?
  • 12. (2 body) Vypočtěte Z-transformaci následující funkce
  • 13. (4 body) Vypočtěte počáteční a konečnou hodnotu signálu s Laplaceovým obrazem
  • 14. (4 body) Systém je popsaný následující diferenciální rovnicí
  • 15. (5 bodů) Spojitý LTI systém je daný následujícími stavovými maticemi.