Základy
Sinus a cosinus
Cosinus
Sinus
Exponenciála
Exponenciála
\begin{align}x(t) &= Ae^{s t}, & A&=|A|e^{j\varphi}, & s &= \sigma + j \omega \end{align}
Vztahy:
- kruhová frekvence
- amplituda
- fáze
- frekvence
Diracův impuls
Diracův impuls - Integrál
Diracův impuls - Integrál funkce
Výkon
Výkon - Aktuální
Výkon - Průměrný
Energie
Energie
Efektivní hodnota (RMS)
Efektivní hodnota
Fourierova transformace
Dělení
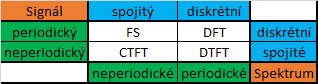
CTFT
CTFT
CTFT - Inverzní
DFT
DFT
DFT - Inverzní
DTFT
DTFT
DTFT - Inverzní
FS
FS
FS - Inverzní
Diskrétní LTI
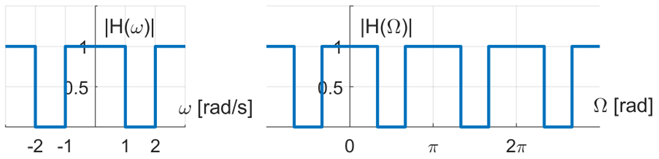
Dolní propust
Koukám jen od 0 do , pak už je to jen symetrie
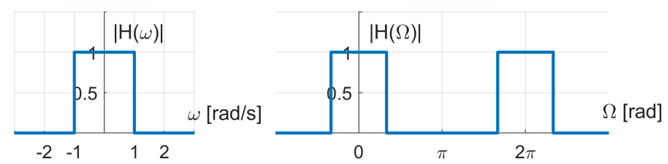
Horní propust
Koukám jen od 0 do , pak už je to jen symetrie
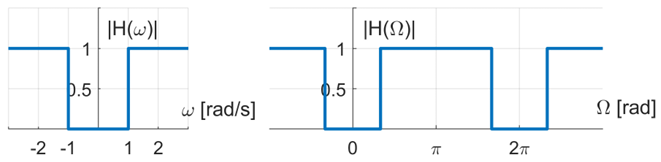
Pásmová propust
Koukám jen od 0 do , pak už je to jen symetrie
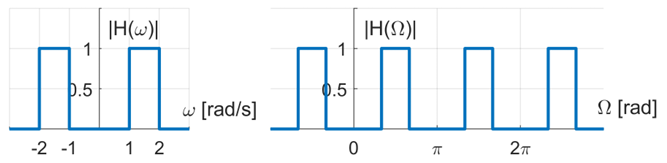
Pásmová zádrž
Koukám jen od 0 do , pak už je to jen symetrie
FIR
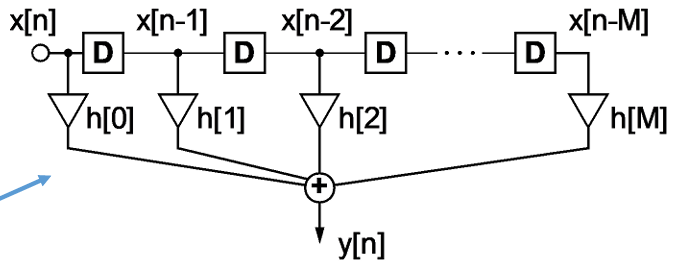
Diferenční rovnice
Impulzní odezva
Příklad
druhý řád
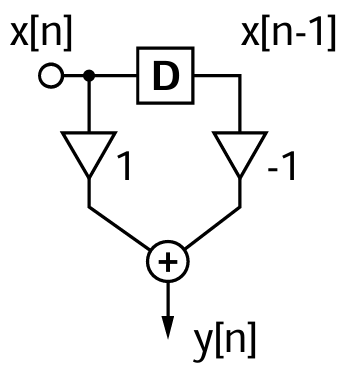
Diferenční rovnice
IIR
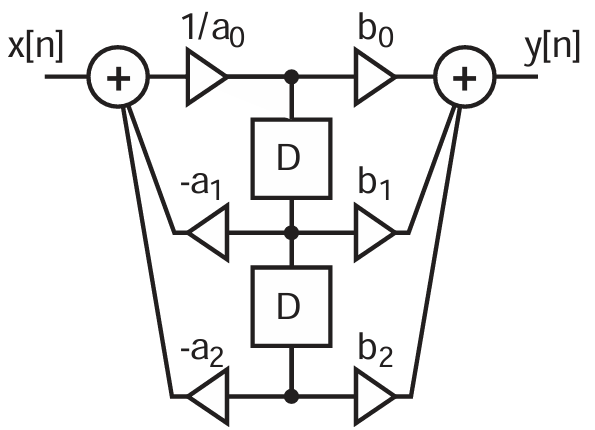
Diferenční rovnice
Impulzní odezva
Příklad
druhý řád
Diferenční rovnice
Konvoluce
- dám pod to napravo
- postupně násobím jedním
- každý řádek posunu o jedna doprava
- sečtu všechny řádky
Impulsová odezva
Impulsová odezva
\begin{align}&h[n] &h(t)\end{align}
Impulsová odezva z přechodové odezvy
Frekvenční charakteristika
Frekvenční charakteristika
\begin{align}&H[\Omega]=\mathcal{F}\{h[n]\} &H(\omega)=\mathcal{F}\{h(t)\}\end{align}
Fázové a skupinové zpoždění
Formula
\begin{align}\tau_p &= -\frac{\varphi_H(\Omega)}{\Omega} & \tau_g &= - \frac{d\varphi_H(\Omega)}{d\Omega}\end{align}
Normalizovaná frekvence
Normalizovaná frekvence
Klasifikace kořenů
- Stabilní - Záporná reálná část
- Nadkriticky tlumené - Různé reálné kořeny
- Kriticky tlumené - Stejné reálné kořeny
- Podkriticky tlumené - Komplexně sdružené (reálné i imaginární) kořeny
- Semistabilní/Netlumený (na hraně stability) - Nulová reálná část
- Nestabilní - Kladná reálná část
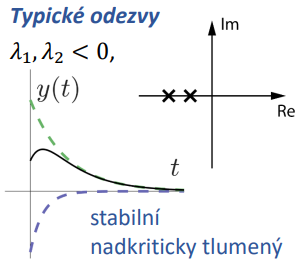
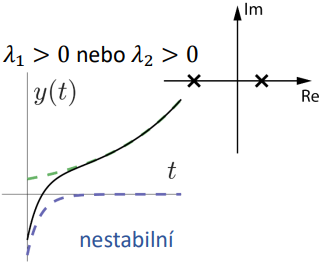
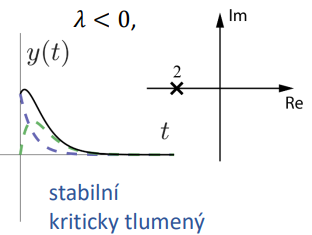
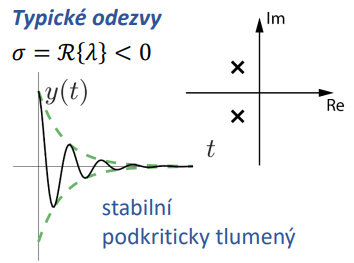
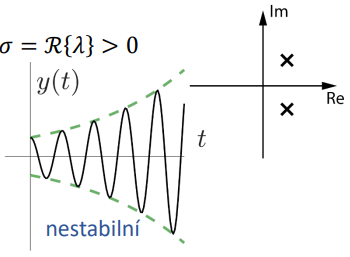
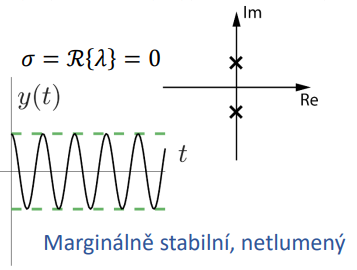
Relativní tlumení a vlastní úhlová frekvence
Relativní tlumení
Diferenciální rovnice
První řád
Charakteristická rovnice: Kořen charakteristické rovnice: Řešení:
Druhý řád
Charakteristická rovnice: Řešení:
Přechodová odezva
Přechodová odezva
Přechodová odezva z impulsové odezvy
Systém statický vs. astatický
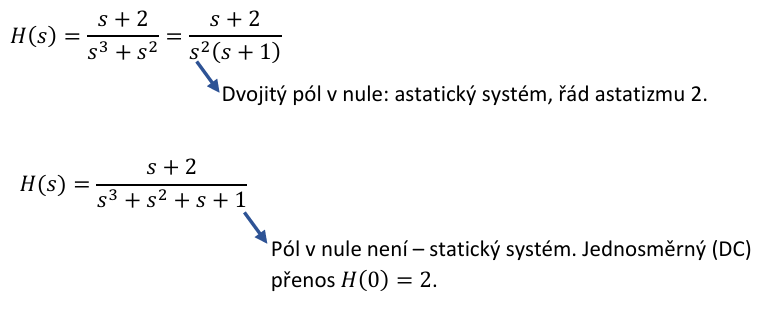
Otázky
Průměrná hodnota signálu
Formula
Okamžitý výkon signálu
Okamžitý výkon
Průměrný výkon signálu
Průměrný výkon
Energie signálu
Energie
Náčrt H(s)
- je to Z-plane zboku
- x osa je Im osa Z-plane
- y osa je výška
- nula to táhne dolů
- pól to táhne do
Vypočtěte H(s) z h(t)
Laplace
Určete nuly a póly H(s)
- nuly jsou kořeny pro čitatel
- když čitatel je jen nula v 0
- když čitatel nemá nula v
- póly jsou kořeny pro jmenovatel
Nalezněte H(s) z Bodeho
je amplituda z dB na lineární
Diferenciální rovnice
Charakteristická rovnice
- Charakteristická rovnice 1. řád :
- Kořen:
- Řešení:
- Charakteristická rovnice 2. řád :
- Kořeny:
- řády derivací přepíšu na mocniny ()
- dosadím rovné nule: \begin{align}\Phi''(t)+6\Phi'(t)+9\Phi(t)&=0 & \Rightarrow & & \lambda^2 + 6\lambda + 9 = 0\end{align}
- Řešení:
- Kořeny:
Kořeny charakteristické rovnice
- kořeny (řešení)
Stabilita (zdůvodnění)
- Stabilní když póly mají zápornou reálnou část undefined
Relativní tlumení a vlastní frekvence
Relativní tlumení a vlastní frekvence
\begin{align}\omega_0 &= 3 & \zeta &= 1\end{align}
Tlumení (zdůvodnění)
(Nadkriticky, kriticky, podkriticky)
- Stabilní - Záporná reálná část
- Nadkriticky tlumené - Různé reálné kořeny
- Kriticky tlumené - Stejné reálné kořeny
- Podkriticky tlumené - Komplexně sdružené (reálné i imaginární) kořeny
- Semistabilní/Netlumený (na hraně stability) - Nulová reálná část
- Nestabilní - Kladná reálná část
Řešení pro všeobecné počáteční podmínky
- y(t) podle řádu
Náčrt odezvy při libovolných nenulových počátečních podmínkách
h(t) + x(t) vypočítat y(t)
H(s)
Diferenciální rovnice
Nuly a póly
- Nuly kořeny čitatele
- Póly kořeny jmenovatele
Stabilita (zdůvodnění)
- Stabilní když póly mají zápornou reálnou část
Laplace najít y(t) z u(t) a počátečních podmínek
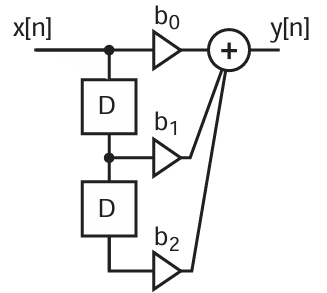
Nákres schématu (Frobeniův tvar)
- FIR
- IIR
Je systém astatický (zdůvodnění)
Vztah pro frekvenční charakteristiku
Diferenční rovnice
Přenosová funkce
Nuly a póly
- Nuly kořeny čitatele
- Póly kořeny jmenovatele
Stabilita (zdůvodnění)
- Když póly jsou v jednotkové kružnici
Přechodová odezva systému (odezva na jednotkový skok)
Frekvenční charakteristiku systému
Schéma systému (Frobéniuv tvar)
FIR
- IIR
Vztah pro amplitudovou frekvenční charakteristiku a náčrtek
Výstup když na vstupu je u[n]
Diskrétní filtr - určit pásmo propustnosti z f_s a H(\Omega)
- Vzorkovací frekvence je na
Laplace z f(t)
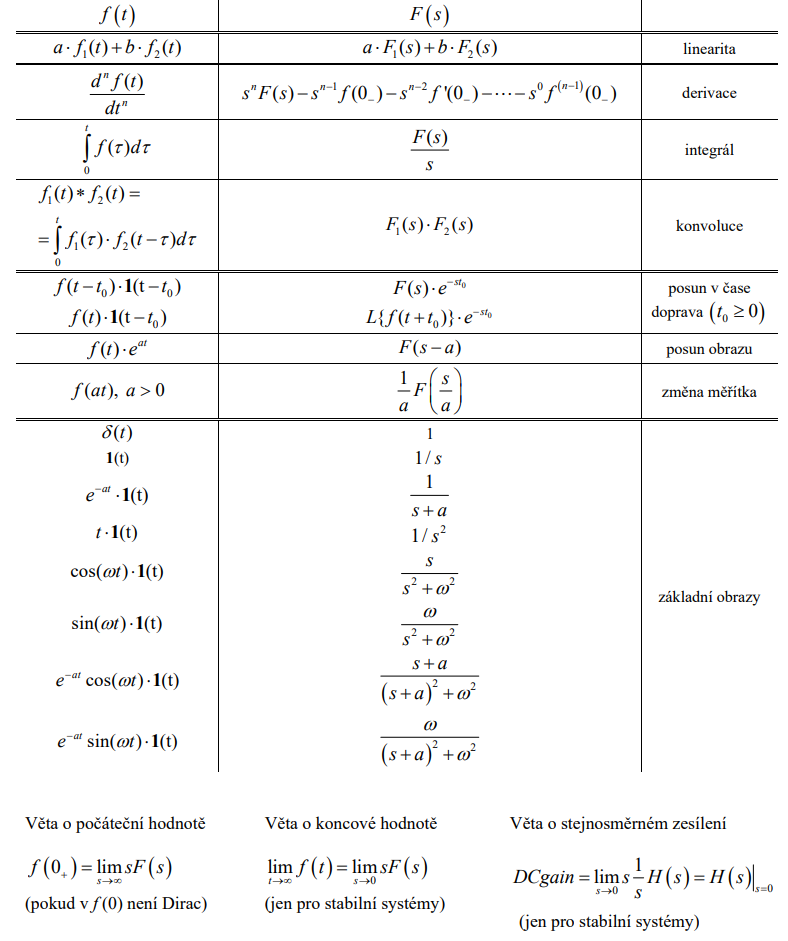
Přenosová funkce ze schématu (bloky)
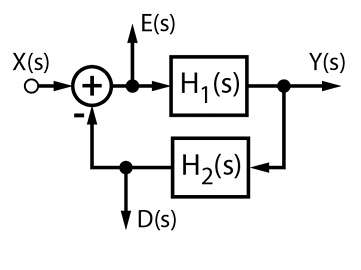
Z-transformace z x[n]
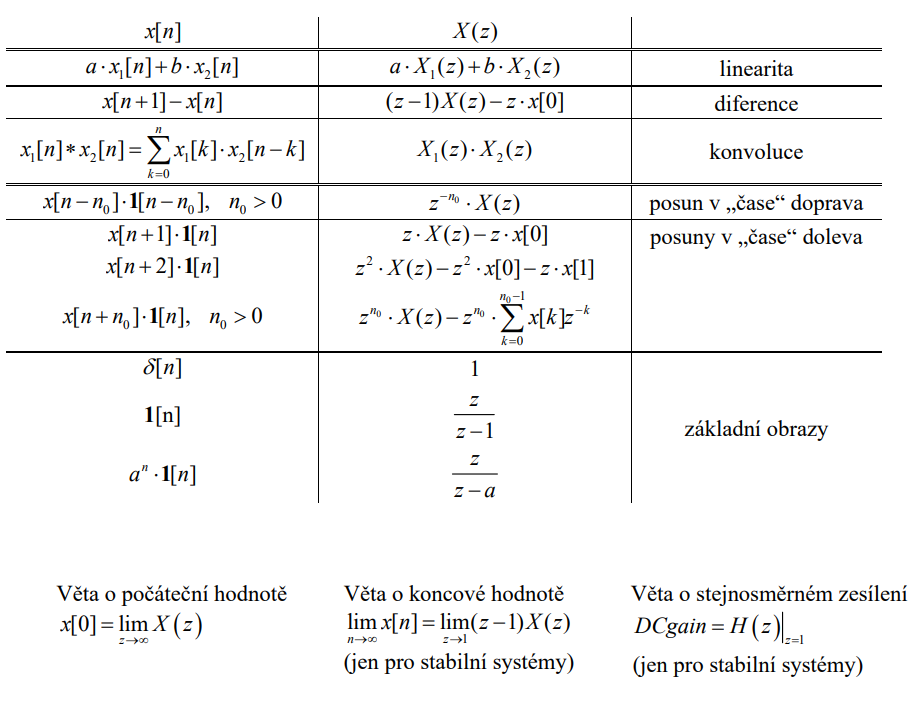
Počáteční a koncová hodnota X(s) společně s Laplace obrazem
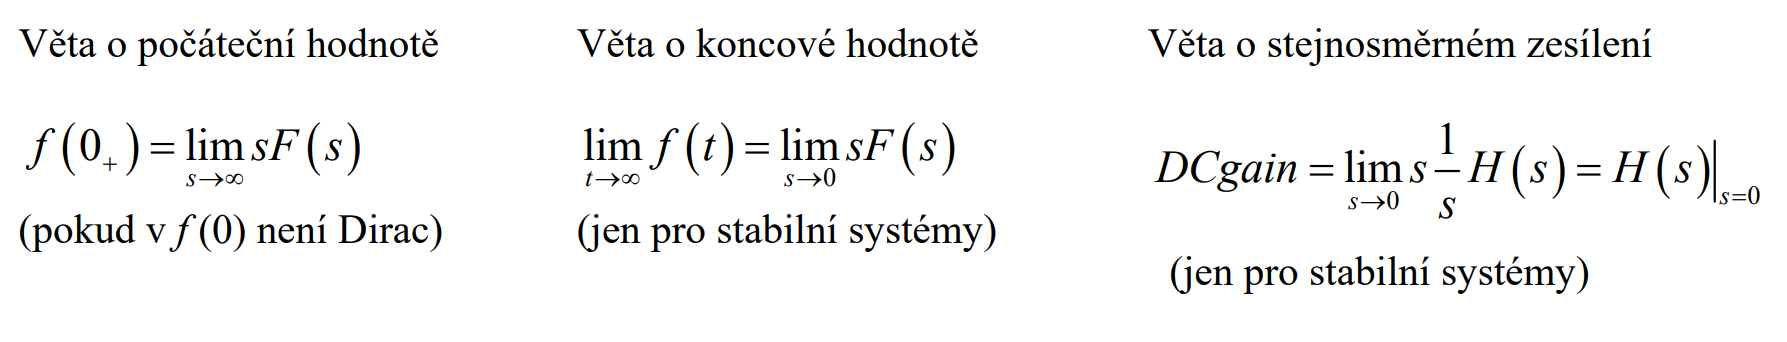
Diferenciální rovnice vypočítat y(t) pomocí Laplace
Z matic ABCD určit nuly a póly
- z čitatele nuly
- z jmenovatele póly
Z matic ABCD určit vnější popis
Diskretizace pomocí impulzní invariance diferenciální rovnice
Zlinearizovat nelineární stavový popis
DFT určit frekvence signálů z obrázku
2. řád h(t) najít nuly a póly + vlastní frekvence a relativní tlumení
H(w) a x(t) urči spektrum výstupu Y(w)
h[n] a x[n] vypočítej výstupní signál y[n]
Počáteční a koncová hodnota X(s) společně s Laplace obrazem
Nákres amplitudové frekvenční charakteristiky z H(s)
Bode
Urči přenos
Výstup y(t) když u(t)
Typ filtrace
Konstantní skupinové zpoždění (Y/N)
Nyquistova charakteristika
Přenosová funkce mezi X a E ze schématu (bloky) Diference nelinarity - je systém nelineární Linearizace - výstup, když u(t) Diskretizace zpětná diference - diferenční rovnice
H(s)
Stavový popis systému Schéma stavového popisu Z matice charakteristický polynom a vniřní stabilita
Odhadnout přechodovou odezvu z několika měření Definice spektrální výkonové hustoty + výpočet z autokorelační funkce stacionárního signálu Nákres spektrální výkonové hustoty a autokorelační funkci bílého šumu a spektrální výkonovou hustotu 1/f šumu Welchova metoda ovlivnění spektrální hustoty délkou segmentu Kdy je signál stacionární v širším smyslu Autokorelační funkce R_xx(t) jaký je výkon
Shrnutí
-
Deteriministický signál:
- Průměrná hodnota
- Okamžitý výkon
- Průměrný výkon
- Energie
-
Amplitudová frekvenční charakteristika
- spojitého systému
-
Frekvenční charakteristika z
-
Diferenciální rovnice ()
- Charakteristická rovnice
- Stabilita
- Relativní tlumení
- Vlastní frekvence
- Tlumení
- Obecné řešení
- Náčrt odezvy
- Impulzní odezva
- Odezva pro a nenulové počáteční podmínky
- Náčrt s nenulovými počátečními podmínkami
- Schéma systému
- Kanonický ke vstupu
-
Přenosová funkce
- Diferenciální rovnice
- Nuly a póly
- Stabilita
- Výstup když
- Schéma systému
- Kanonický ke vstupu
- Kanonický k výstupu
-
Diferenční rovnice ()
- Přenosová funkce
- Nuly a póly
- Stabilita
- Přechodová odezva (odezva na jednotkový skok)
- Frekvenční charakteristika
- Schéma systému
- Kanonický ke vstupu
- Kanonický k výstupu
-
se vstupem ?
-
Laplaceova transformace
-
Z transformace
-
Přenosová funkce schématu
-
Počáteční a koncová hodnota signálu
-
Stavové matice ABCD
- Nuly a póly
- Vnější popis systému (vzájemné dosazení stavových rovnic)
-
Diskretizace diferenciální rovnice
- Impulzní invariance
-
Nelineární stavový popis
- Pracovní bod
- Zlinearozovat (nejen )
-
Přenosová funkce z Bodeho
- Nuly táhnou graf nahoru
- Póly táhnou graf dolů
- je tam kde je konstantní (nejdříve vlevo, když ne tak vpravo)
-
Frekvenční charakteristika:
- spojité systémy
- diskrétní systémy
-
Impulzní odezva
-
Autokorelační funkce
-
Spektrální výkonová hustota