Jsou založeny na použití odporových potenciometrů s pohyblivým kontaktem (jezdcem), mechanicky ovládaným měřenou veličinou. Odporové dráhy precizních potenciometrů jsou někdy vinuté z odporového drátu, častěji se však používá vodivých plastů. Nejčastěji se používá potenciometrů s rotačním pohybem jezdce (měření úhlového posunutí), dále přímočarého posuvu jezdce (měření polohy nebo lineárního posunutí) a pro měření úhlové polohy s velkou rozlišovací schopností také potenciometrů se spirálovým pohybem jezdce (helipot - spirála typicky s 10 závity).
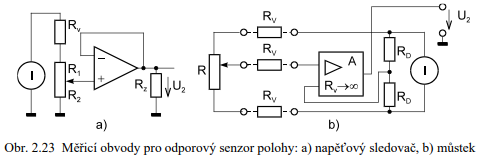
Lankem ovládané senzory s rotujícím jezdcem měří posunutí až do 40 m. Na optimálně tvarovaném bubnu, mechanicky vázaném na pohyb jezdce potenciometru, je pružinou ve svinutém stavu drženo lanko, odvíjené pohybem objektu rychlostí až 2 m/s. Pružinový systém udržuje stálé napětí lanka, potlačuje hysterezi a vliv otřesů, takže opakovatelnost je až 0,015 % z rozsahu. Odporový senzor polohy (odporový vysílač) se chová jako napěťový dělič s dělicím poměrem určeným měřenou polohou. Toto potenciometrické uspořádání, na rozdíl od reostatového, vyloučí chyby způsobené změnami rezistivity odporové dráhy (např. při změnách teploty). Přenos je lineární funkcí polohy jezdce pouze pro nezatížený potenciometr. Měřicí obvody s velkým vstupním odporem a proudovým napájením (vyloučení vlivu odporu přívodů Rv) jsou na obr. 2.23.
U vinutých potenciometrů je rozlišovací schopnost určena skokovou změnou odporu při pohybu jezdce mezi sousedními závity a jejich převodní charakteristika je stupňovitá. Vrstvové potenciometry mají rozlišovací schopnost omezenou opakovatelností: při opakovaném měření se stejnou polohou jezdce se výsledky liší. Odchylky mají náhodný charakter a dosahují typicky 0,1 %. Linearita závisí na rovnoměrnosti odporového vinutí nebo vrstvy a může být lepší než 0,002 % u nejlepších otáčivých typů. Potenciometry s posuvným jezdcem mají zpravidla větší chyby nelinearity - 0,05 až 0,1 %.
Šum potenciometrů vzniká při pohybu jezdce po vinutí a je způsoben různými elektrickými a mechanickými efekty. U vinutých potenciometrů může být rušení způsobeno odskakováním jezdce při pohybu a je zvláště výrazné při rezonanci kontaktní části jezdce. V mnoha aplikacích jsou odporové senzory polohy nahrazovány tzv. bezkontaktními potenciometry, založenými většinou na otáčivém permanentním magnetu, jehož úhlová poloha je snímána dvojicí magnetických senzorů. Bezkontaktní potenciometry mívají ovšem nižší přesnost (kolem 1%).