Klasicky je systém popsán diferenciální rovnicí N-tého řádu. Stavový popis to rozdělí na N diferenciálních rovnic prvního řádu.
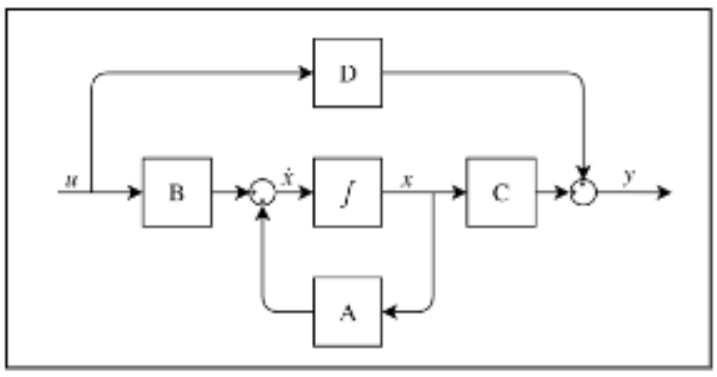
Stavová rovnice (Jak se systém vyvíjí): Výstupní rovnice (Co ze systému reálně vidíme):
- je derivace stavů (kam se systém pohne v další mikrosekundě).
- je aktuální stavový vektor.
- je vektor vstupů (to, co do systému posíláme my, např. napětí na motor).
- Matice (Matice dynamiky / Systémová matice): Určuje, jak se stavy ovlivňují navzájem. Tohle je naprosté jádro systému.
- Matice (Matice vstupu): Říká, jak naše akční zásahy () zasahují do jednotlivých vnitřních stavů.
- je vektor výstupů (to, co reálně měříme senzory).
- Matice (Matice výstupu): Definuje, které vnitřní stavy () z toho celého balíku vlastně umíme změřit a ukázat na displeji.
- Matice (Matice přímé vazby): Ve většině reálných fyzikálních systémů je to nula. Popisovala by situaci, kdy by se vstupní signál okamžitě, bez jakéhokoliv zpoždění, projevil na výstupu.
Převod z diferenciální rovnice
Vyjádříme si nejvyšší derivaci. Definujeme stavy:
- (poloha)
- (rychlost)
Derivace:
Přepíšeme to do matic (Matice ).
Pokud senzorem měříme pouze polohu (), výstupní rovnice vypadá takto: